POVZETEK
Električna deska z vodnim krilom (angl. eFoil) je sodobno osebno plovilo, pri katerem podvodno krilo pri zadostni hitrosti ustvari vzgon, ki desko skupaj z uporabnikom dvigne nad vodno gladino in s tem bistveno zmanjša hidrodinamični upor. Stabilnost lebdenja je odvisna od usklajenosti vzgona, potiska, nagiba deske in odziva uporabnika, zato je sistem primeren za matematično modeliranje in simulacijo. V članku je predstavljen poenostavljen nelinearni model električne deske z vodnim krilom v fazi lebdenja, ki v vzdolžni ravnini zajema horizontalno, vertikalno in nagibno (pitch) gibanje. Model upošteva težo sistema, potisk elektromotorja, ekvivalentni hidrodinamični upor, vzgon krila v odvisnosti od efektivnega vpadnega kota, vertikalno in nagibno dušenje ter premik težišča uporabnika, ki deluje kot PD-regulator višine lebdenja. Model je implementiran v okolju MATLAB s semi-implicitno Eulerjevo metodo in dopolnjen z interaktivno 3D-vizualizacijo. Rezultati simulacij kažejo, da se sistem pri ustrezno izbranih parametrih stabilizira v bližini referenčne višine s stacionarnim odstopanjem približno 9 mm. Občutljivostna analiza pokaže, da na mirnost odziva najbolj vplivata dušenje po vertikalni hitrosti in hitrost premika težišča uporabnika, hidrodinamična parametra – naklon koeficienta vzgona in vertikalno dušenje – pa vplivata na ravnovesni nagib, odstopanje od reference in fizikalno smiselnost odziva.
KLJUČNE BESEDE: električna deska z vodnim krilom, modeliranje, simulacija, regulacija višine, stabilnost
ABSTRACT
An electric hydrofoil board (eFoil) is a modern personal watercraft in which a submerged hydrofoil, at sufficient speed, generates lift that raises the board and the rider above the water surface, thereby substantially reducing hydrodynamic drag. Stability during foiling depends on the interplay between lift, thrust, board pitch and rider response, which makes the system well suited to mathematical modelling and simulation. This paper presents a simplified nonlinear model of an electric hydrofoil board in the foiling phase that captures horizontal, vertical and pitch motion in the longitudinal plane. The model takes into account the weight of the system, electric motor thrust, equivalent hydrodynamic drag, hydrofoil lift as a function of the effective angle of attack, vertical and pitch damping, and the displacement of the rider’s centre of gravity, which acts as a PD controller of the foiling height. The model is implemented in MATLAB using the semi-implicit Euler method and complemented by an interactive 3D visualisation. Simulation results show that, with properly selected parameters, the system stabilises close to the reference height with a steady-state deviation of approximately 9 mm. The sensitivity analysis shows that the smoothness of the response depends mainly on vertical velocity damping and on the speed of movement of the rider’s centre of gravity, while the hydrodynamic parameters – the lift coefficient slope and vertical damping – affect the equilibrium pitch angle, the deviation from the reference and the physical realism of the response.
KEYWORDS: electric hydrofoil board, modelling, simulation, height control, stability
UVOD
Električna deska z vodnim krilom je sodobno osebno plovilo, ki združuje električni pogon in hidrokrilo. Pri zadostni hitrosti podvodno krilo ustvari vzgon, ki desko skupaj z uporabnikom dvigne nad vodno gladino. S tem se zmanjšata upor in poraba energije, vožnja pa postane mirnejša. Takšen način gibanja hkrati odpira tehnične izzive, med katerimi je najpomembnejše zagotavljanje stabilnega lebdenja.
Ko je deska že dvignjena nad gladino, na njeno navpično gibanje vplivajo predvsem vzgon krila, teža sistema, vertikalna komponenta potiska in dušenje. Neustrezno izbrani parametri lahko povzročijo nihanje višine, neustrezen nagib deske ali slabo sledenje želeni višini. Ker se ti vplivi med seboj prepletajo, jih je težko oceniti z opazovanjem ali preprostimi izračuni, zato sta matematično modeliranje in numerična simulacija primerna pristopa.
Namen članka je predstaviti poenostavljen dinamični model električne deske z vodnim krilom v fazi lebdenja, njegovo implementacijo v okolju MATLAB ter rezultate simulacij in občutljivostne analize. Obravnavani sta raziskovalni vprašanji: (1) kateri sistemski in regulacijski parametri najbolj vplivajo na stabilnost višine in nagib deske v fazi lebdenja ter (2) kako te parametre izbrati, da bo odziv pri spremembah referenčne višine čim bolj miren in stabilen. Uporabljena metodologija obsega fizikalno modeliranje na podlagi Newtonovih zakonov, numerično simulacijo in občutljivostno analizo, rezultati pa so dodatno prikazani z interaktivno 3D-vizualizacijo v okolju HTML/Three.js.
TEORETIČNA IZHODIŠČA IN PREGLED LITERATURE
Tehnologija hidrokril se je pojavila v začetku 20. stoletja, ko je italijanski inženir Enrico Forlanini pod trup plovila namestil nosilne površine, podobne letalskim krilom, ki so pri dovolj veliki hitrosti ustvarile hidrodinamični vzgon in dvignile trup iz vode (Speranza et al., 2024). Ključna prednost hidrokril je zmanjšanje upora: ko se trup dvigne nad gladino, se zmanjša omočena površina, s tem pa tudi potrebna pogonska moč in poraba energije. Po ocenah lahko hidrokrila zmanjšajo upor za približno 50 % v primerjavi s primerljivim hitrim plovilom (Speranza et al., 2024).
Razvoj lahkih materialov, elektromotorjev, baterijskih sistemov in krmilnih algoritmov je tehnologijo hidrokril prenesel tudi na manjša osebna plovila, kot je električna deska z vodnim krilom (Flood et al., 2021; Arora et al., 2023). Na stabilnost njenega lebdenja vplivajo geometrija krila, lega težišča, masa sistema, potisk motorja in način regulacije (Isaly et al., 2020; Finnie, 2023; Hörberg, 2023).
Električna deska z vodnim krilom je sestavljena iz deske z baterijskim sklopom, na kateri stoji uporabnik, nosilnega stebra (jambora), ki desko povezuje s podvodnim delom, ter hidrokrilnega sklopa s sprednjim krilom, zadnjim stabilizatorjem in pogonsko enoto s propelerjem (Isaly et al., 2020; Arora et al., 2023). Pri nizkih hitrostih se deska obnaša kot običajno plovilo, z naraščanjem hitrosti pa krilo ustvarja čedalje večji vzgon, ki je sorazmeren s kvadratom hitrosti. Ko vzgon preseže težo sistema, deska preide v lebdeče stanje, v katerem je v vodi le hidrokrilni sklop (Flood et al., 2021).
Vzgon nastane zaradi razlike v tlaku med zgornjo in spodnjo stranjo profila krila. Njegova velikost je odvisna od hitrosti, gostote vode, površine krila in koeficienta vzgona, ta pa od kota napada – kota med tetivo profila in smerjo relativnega toka vode. Pri večjem kotu napada se vzgon praviloma poveča, a hkrati raste tudi upor; pri prevelikem kotu se tok začne ločevati od krila, vzgon pa upade (Finnie, 2023; Hörberg, 2023). Sprednje krilo prispeva večino vzgona, zadnje pa predvsem vzdolžno stabilnost in dušenje nihanja (Isaly et al., 2020).
Pri modeliranju mehanskih sistemov se translacijsko gibanje opiše z ravnovesjem sil, rotacijsko pa z ravnovesjem momentov (Ogata, 2004; Fossen, 2021). Ker sta vzgon in upor kvadratno odvisna od hitrosti, obenem pa tudi od kota nagiba, je sistem nelinearen, zato se v praksi uporabljajo poenostavljeni modeli, ki ohranijo glavne fizikalne vplive in omogočajo pregledno numerično analizo (Matveev, 2021).
Področje električnih hidrokrilnih plovil je bilo obravnavano z več vidikov. Flood et al. (2021) so se osredotočili na praktično zasnovo, pogon, baterijo in varnost foil desk, Arora et al. (2023) na zasnovo in hidrodinamično analizo električne hidrofoil deske, Isaly et al. (2020) pa na prototip enojambornega električnega hidrokrilnega plovila. Matveev (2021) je razvil poenostavljen 6-prostostni model dinamike hidrokrilnega čolna, Hörberg (2023) sistem regulacije hidrokrilnega čolna s poudarkom na stanjih roll, pitch in heave, Meldrum (2015) simulacijsko okolje za hidrokrilna plovila, Finnie (2023) pa je eksperimentalno uglaševal regulatorje električnega hidrofoila. Obstoječe raziskave se pogosto posvečajo celotni zasnovi plovila, prototipiranju ali kompleksnim modelom čolnov. Pričujoči prispevek ima ožji poudarek: pregleden model deske v fazi lebdenja, v katerem je regulator višine predstavljen s premikom težišča uporabnika, ter sistematično analizo vpliva regulacijskih in hidrodinamičnih parametrov.
MATEMATIČNI MODEL
Opis sistema, koordinatni sistem in predpostavke
Električna deska z vodnim krilom je obravnavana kot togo telo, sestavljeno iz deske, jambora, krila, pogonskega sklopa in uporabnika. Gibanje je omejeno na vzdolžno ravnino: horizontalna koordinata x je pozitivna v smeri vožnje, višina h nad gladino je pozitivna navzgor, kot nagiba θ pa je pozitiven, ko je nos deske dvignjen. Enaka konvencija velja za momente. Premik uporabnika xuser je pozitiven, ko se uporabnik premakne naprej, kar spusti nos deske. Stanje sistema opisujejo lega x, hitrost v, višina h, vertikalna hitrost vz, kot nagiba θ, kotna hitrost ωθ in premik uporabnika xuser; vhoda sta referenčna višina href in normiran signal motorja umotor.
Glavne predpostavke modela so: (1) model velja le za fazo lebdenja, zato trup ni v vodi in njegov vzgon ni upoštevan; (2) bočno gibanje, zavijanje in roll dinamika niso vključeni; (3) masa sistema je konstantna, baterija je upoštevana le prek skupne mase; (4) voda je mirna tekočina s konstantno gostoto, valovanje, tok, veter in zračni upor so zanemarjeni; (5) upor podvodnih delov je združen v en ekvivalentni upor. Da model ostane v območju lebdenja in je numerično stabilen, so omejeni višina (0,05–0,40 m), kot nagiba (–5° do 25°), koeficient vzgona, vzgon, skupni moment, vhod motorja in premik uporabnika. Sile in moment, vključeni v model, so prikazani na sliki 1.
|
|
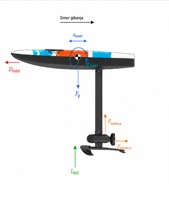
Slika 1: Glavne sile in skupni moment v matematičnem modelu
Sile in momenti
Teža sistema deluje navpično navzdol:

kjer je m = 103,5 kg skupna masa deske, jambora, krila, motorja in uporabnika. Potisk motorja je poenostavljeno odvisen od kvadrata vrtljajev, ki so sorazmerni z vhodnim signalom umotor ∈ [0, 1], in omejen z največjim potiskom Fmotor,max = 300 N. Zaradi nagiba deske se potisk razstavi na horizontalno in vertikalno komponento:
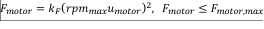
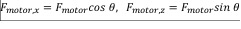
Ekvivalentni hidrodinamični upor krila, jambora in pogonskega sklopa nasprotuje gibanju:
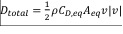
kjer je ρ gostota vode, CD,eq ekvivalentni koeficient upora in Aeq ekvivalentna referenčna površina. Vzgon krila je določen prek efektivnega vpadnega kota, ki poleg nagiba deske upošteva tudi smer relativnega toka zaradi vertikalnega gibanja:


Funkcija max(v, vmin) preprečuje deljenje z zelo majhno hitrostjo, koeficient vzgona CL pa je omejen na območje med –0,8 in 1,2, v katerem je linearni zapis smiseln. Pomembna lastnost enačbe (5) je učinek naravnega hidrodinamičnega dušenja: pri dvigovanju deske (vz > 0) se efektivni vpadni kot in s tem vzgon zmanjšata, pri spuščanju pa povečata. Model vključuje tudi dodatno linearno vertikalno dušenje, ki predstavlja izgube, ki jih poenostavljen opis vzgona ne zajame:

Skupni nagibni moment je vsota prispevkov motorja, vzgona, upora, nagibnega dušenja in premika uporabnika:
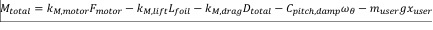
Moment motorja dviguje nos deske, momenta vzgona in upora ga spuščata, dušilni člen nasprotuje hitrim spremembam nagiba, premik uporabnika naprej pa nos spusti. Vztrajnostni moment I ≈ 22,2 kg m2 je določen iz mas posameznih delov, obravnavanih kot točkaste mase na ocenjenih oddaljenostih od osi vrtenja; prevladuje prispevek uporabnika.
Regulacija višine s premikom uporabnika
Voznik električne deske višino lebdenja uravnava s prenašanjem teže naprej in nazaj. V modelu je to predstavljeno s PD-regulatorjem, pri katerem je napaka višine definirana kot eh = h – href. Ker je referenca med posameznimi odseki konstantna, je odvod napake enak vertikalni hitrosti, zato se ukazani premik zapiše kot:
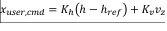
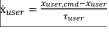
Če je deska previsoko ali se dviguje, regulator ukaže premik uporabnika naprej, kar spusti nos, zmanjša vpadni kot in vzgon; pri prenizki legi velja obratno. Proporcionalni člen Kh določa odziv na trenutno napako, člen Kv pa deluje dušilno. Ukaz je omejen na ±0,10 m, dejanski premik pa mu zaradi odzivnosti uporabnika sledi s filtrom prvega reda s časovno konstanto τuser:
Enačbe gibanja in parametri modela
Iz ravnovesja sil in momentov sledijo horizontalni, vertikalni in kotni pospešek:

Izhodiščne vrednosti ključnih parametrov so zbrane v tabeli 1. Geometrijski in masni parametri ustrezajo tipični komercialni električni deski (dolžina 1,67 m, širina 0,73 m, razpon krila 0,814 m), preostali pa so bili izbrani tako, da model v fazi lebdenja deluje realistično.
|
Parameter |
Oznaka |
Vrednost |
Enota |
|
Skupna masa sistema / masa uporabnika |
m / muser |
103,5 / 80 |
kg |
|
Efektivna površina krila |
Aeff,foil |
0,179 |
m2 |
|
Ekvivalentni koeficient / površina upora |
CD,eq / Aeq |
0,11 / 0,08 |
– / m2 |
|
Osnovni koeficient vzgona |
CL0 |
0,35 |
– |
|
Naklon koeficienta vzgona |
CLα |
2,0 |
rad–1 |
|
Največji potisk / največji vrtljaji |
Fmotor,max / rpmmax |
300 / 6000 |
N / min–1 |
|
Koeficient vertikalnega dušenja |
Cz |
50 |
N s/m |
|
Koeficient nagibnega dušenja |
Cpitch,damp |
600 |
N m s/rad |
|
Ojačenje napake višine |
Kh |
0,20 |
– |
|
Ojačenje vertikalne hitrosti |
Kv |
0,30 |
s |
|
Časovna konstanta odziva uporabnika |
τuser |
0,30 |
s |
|
Največji premik uporabnika |
xuser,max |
0,10 |
m |
|
Vztrajnostni moment |
I |
≈ 22,2 |
kg m2 |
Tabela 1: Izhodiščne vrednosti ključnih parametrov modela
SIMULACIJA MODELA
Implementacija in numerična metoda
Model je implementiran v obliki časovno diskretne simulacije v okolju MATLAB (MathWorks, 2026). V vsakem koraku se najprej določita referenčna višina in premik uporabnika, nato potisk motorja, hidrodinamične sile in nagibni momenti, iz njih pa pospeški. Za integracijo je uporabljena semi-implicitna Eulerjeva metoda, pri kateri se najprej posodobijo hitrosti, nato pa z že posodobljenimi hitrostmi še lega, višina in kot nagiba:
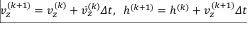
Enako velja za horizontalno hitrost in lego ter za kotno hitrost in kot nagiba. Metoda je stabilnejša od eksplicitne Eulerjeve metode, preprosta za implementacijo in pri koraku Δt = 0,01 s zadostna za analizo odziva. Po vsakem koraku se uveljavijo omejitve stanj. Programska koda je razdeljena na datoteko s parametri, funkcijo za en simulacijski korak in glavno skripto, ki izvede zanko in izriše diagnostične grafe. Fizikalni izračun poteka v MATLAB-u, povezana vizualizacija v okolju HTML/Three.js pa v realnem času prikazuje gibanje deske in omogoča interaktivno spreminjanje ukaza motorja in referenčne višine. Vizualizacija ni namenjena kvantitativnemu vrednotenju, temveč kvalitativnemu preverjanju, ali se gibanje modela ujema s pričakovanim fizikalnim obnašanjem.
Začetni pogoji in simulacijski scenariji
Simulacija se začne v že vzpostavljenem lebdenju: začetna hitrost je 4,8 m/s, višina 0,25 m, kot nagiba 3,5°, vertikalna in kotna hitrost sta enaki nič, uporabnik je v nevtralni legi, vhod motorja pa je nastavljen na približno trimsko vrednost umotor ≈ 0,58. Osnovna simulacija traja 40 s, referenčna višina pa se spreminja stopničasto: 0,25 m → 0,30 m (pri 5 s) → 0,20 m (pri 17 s) → 0,25 m (pri 29 s).
Poleg osnovnega scenarija so bile izvedene štiri občutljivostne analize, pri katerih so se spreminjali posamezni parametri, preostali pa so ostali nespremenjeni: (1) mrežni pregled regulacijskih parametrov Kh ∈ {0,10; 0,20; 0,30}, Kv ∈ {0,10; 0,20; 0,30; 0,50; 0,80} s in τuser ∈ {0,10; 0,30; 0,50; 0,80; 1,20} s; (2) vpliv naklona koeficienta vzgona CLα ∈ {1,5; 2,0; 2,5}; (3) vpliv dodatnega vertikalnega dušenja Cz ∈ {0; 50; 200; 1000} N s/m ter (4) robustnost na kratkotrajno motnjo nagiba θ → θ + 1°. Za vsako simulacijo so bili izračunani največji odklon višine emax, čas umiritve ts (čas, po katerem napaka ostane znotraj ±10 mm), stacionarna napaka ess in indikator nihanja (večkratno prečkanje reference oziroma več izrazitih lokalnih ekstremov).
REZULTATI IN RAZPRAVA
Osnovni scenarij
Slika 2 prikazuje časovni potek višine deske v osnovnem scenariju. Višina se odzove na vsako spremembo reference, po kratkem prehodnem pojavu brez izrazitega prenihaja pa se ustali v bližini nove želene vrednosti. Vertikalna hitrost se po vsaki spremembi približa ničli, kot nagiba pa ostane v ozkem območju približno 3–4,5° in ne doseže omejitev modela.
|
|

Slika 2: Časovni potek višine deske h in referenčne višine href v osnovnem scenariju
V ustaljeni vožnji ostane višina približno 9 mm pod referenco. Stacionarna napaka je posledica regulatorja brez integrirnega člena: za ohranjanje ravnovesja nagibnih momentov mora uporabnik ostati nekoliko premaknjen iz nevtralne lege, kar pri PD-regulatorju zahteva stalno napako višine. Ravnovesje sil se v ustaljenem stanju sklene: vzgon krila (približno 1008 N) skupaj z vertikalno komponento potiska uravnoteži težo sistema (približno 1015 N), horizontalna komponenta potiska (približno 100 N) pa ekvivalentni upor pri hitrosti okoli 4,8 m/s. Razmerji (Lfoil + Fmotor,z – Dz)/(mg) in Fmotor,x/Dtotal sta zato blizu 1. Tudi nagibni momenti so uravnoteženi: pozitivni moment motorja izničita negativna momenta vzgona in upora, med prehodnimi pojavi pa se izraziteje spreminjata moment uporabnika in dušilni moment. Osnovni nabor parametrov je zato primerna referenca za občutljivostno analizo.
Vpliv regulacijskih parametrov
Iz mrežnega pregleda so bili izbrani trije značilni primeri (tabela 2). Osnovni nabor (Kh = 0,20, Kv = 0,30 s, τuser = 0,30 s) se umiri v približno 5 s in ni nihajoč. Čeprav njegova stacionarna napaka ni najmanjša med preizkušenimi kombinacijami, predstavlja najboljši kompromis med hitrostjo odziva, stabilnostjo in odsotnostjo nihanja. Pri večjem proporcionalnem in manjšem dušilnem ojačenju višina večkrat zaniha okoli reference, čas umiritve pa se skoraj podvoji. Pri prenizkih ojačenjih in počasnejšem uporabniku se odziv v analiziranem časovnem oknu sploh ne umiri, čeprav je največji odklon primerljiv z osnovnim primerom.
|
Primer |
Kh |
Kv [s] |
τuser [s] |
emax [mm] |
ts [s] |
ess [mm] |
|
Osnovni (dober) odziv |
0,20 |
0,30 |
0,30 |
60,08 |
5,25 |
–9,18 |
|
Nihajoč odziv |
0,30 |
0,20 |
0,30 |
67,79 |
9,84 |
1,05 |
|
Neumirjen odziv |
0,10 |
0,10 |
0,50 |
52,22 |
– |
–13,08 |
Tabela 2: Izbrani primeri občutljivostne analize regulatorja višine
Rezultati kažejo, da kakovosti regulacije ne določa en sam parameter in da niti hitrost odziva niti največji odklon nista zadostni merili. Ugoden odziv je kompromis med ojačenjem višinske napake, dušenjem po vertikalni hitrosti in hitrostjo premika težišča uporabnika.
Vpliv naklona koeficienta vzgona
Parameter CLα določa, kako močno se koeficient vzgona spremeni ob spremembi efektivnega vpadnega kota. Kot kaže tabela 3, so vse tri nastavitve stabilne, ravnovesni kot nagiba in vzgon pa se skoraj ne spremenita. Spremeni pa se ravnovesna višina: pri CLα = 1,5 sistem obstane nad referenco in ima največji prehodni odklon nagiba, pri CLα = 2,5 pa se pojavi večja negativna stacionarna napaka. Večja občutljivost vzgona torej sama po sebi ne izboljša sledenja referenci, saj hkrati spremeni ravnovesje med vzgonom, nagibnimi momenti in delovanjem regulatorja. Nominalna vrednost 2,0 je dober kompromis med odzivom višine in stabilnostjo nagiba.
|
CLα [rad–1] |
θtrim [°] |
Lfoil [N] |
ess [mm] |
θmax [°] |
|
1,5 |
3,91 |
1007,8 |
16,96 |
5,79 |
|
2,0 |
3,94 |
1008,3 |
–9,15 |
4,35 |
|
2,5 |
3,95 |
1008,8 |
–31,78 |
4,36 |
Tabela 3: Vpliv naklona koeficienta vzgona CLα na ustaljeno stanje in odziv
Vpliv vertikalnega dušenja
Pri interpretaciji parametra Cz je treba ločiti dodatno linearno dušenje od naravnega hidrodinamičnega dušenja, ki je v modelu že prisotno prek efektivnega vpadnega kota. Tabela 4 kaže, da se pri Cz = 0 se sistem kljub temu stabilizira, kar potrjuje učinkovitost naravnega dušenja. Z večanjem Cz se največja vertikalna hitrost zmanjšuje, pri zmerni vrednosti 50 N s/m pa je dodatna dušilna sila zanemarljivo majhna (pod 2 N). Pri Cz = 1000 N s/m je odziv sicer najbolj zadušen in hitreje umirjen, a model vertikalno gibanje tedaj zavira predvsem z umetnim linearnim členom, zato je takšna vrednost fizikalno manj realistična.
|
Cz [N s/m] |
emax [mm] |
ts [s] |
ess [mm] |
max|vz| [m/s] |
max|Dz| [N] |
|
0 |
60,32 |
5,13 |
–9,16 |
0,034 |
0,00 |
|
50 |
60,08 |
5,25 |
–9,15 |
0,033 |
1,65 |
|
200 |
59,27 |
5,34 |
–9,18 |
0,030 |
6,02 |
|
1000 |
58,53 |
3,50 |
–8,97 |
0,021 |
20,97 |
Tabela 4: Vpliv dodatnega vertikalnega dušenja Cz na odziv višine
Robustnost na motnjo nagiba
Robustnost je bila preverjena pri konstantni referenci 0,25 m, pri čemer je bila v času 15 s kotu nagiba dodana motnja +1°. Šteje se, da se je sistem vrnil v ravnovesje, ko do konca simulacije hkrati velja |h – href| ≤ 10 mm, |vz| ≤ 0,01 m/s in |Δθ| ≤ 0,15°. Rezultati so prikazani v tabeli 5 in na sliki 3.
|
Primer |
Kv [s] |
τuser [s] |
Cz [N s/m] |
treturn [s] |
emax [mm] |
max|Δθ| [°] |
Nihanje |
|
Nominalni |
0,30 |
0,30 |
50 |
3,96 |
38,61 |
1,00 |
ne |
|
Manjši Kv |
0,10 |
0,30 |
50 |
– |
88,43 |
1,29 |
da |
|
Počasnejši uporabnik |
0,30 |
1,20 |
50 |
– |
151,23 |
2,34 |
da |
|
Brez dodatnega Cz |
0,30 |
0,30 |
0 |
6,74 |
40,55 |
1,00 |
da |
|
Prevelik Cz |
0,30 |
0,30 |
1000 |
7,38 |
20,62 |
1,00 |
ne |
Tabela 5: Odziv sistema na motnjo nagiba θ → θ + 1°
|
|

Slika 3: Odziv sistema na motnjo nagiba θ → θ + 1° pri različnih nastavitvah parametrov
Nominalni primer se po motnji v približno 4 s vrne v ravnovesje brez nihanja. Pri manjšem Kv se sistem ne umiri, največja napaka višine pa se več kot podvoji, kar potrjuje pomen dušenja po vertikalni hitrosti. Najizrazitejše poslabšanje povzroči počasnejši odziv uporabnika (τuser = 1,20 s): fazni zamik v regulacijski zanki vodi v naraščajoče nihanje višine in nagiba. Brez dodatnega dušenja se sistem sicer vrne v ravnovesje, a počasneje in z nihanjem, pri zelo velikem Cz pa je odklon višine najmanjši, vračanje pa je najpočasnejše, odziv pa prekomerno zadušen.
ZAKLJUČEK
V članku je predstavljen poenostavljen nelinearni model električne deske z vodnim krilom v fazi lebdenja, ki združuje vzgon krila v odvisnosti od efektivnega vpadnega kota, ekvivalentni upor, potisk motorja, nagibno dinamiko in regulacijo višine s premikom težišča uporabnika. Simulacije v okolju MATLAB so pokazale, da model pri izhodiščnih parametrih stabilno sledi stopničastim spremembam referenčne višine, pri čemer ravnovesja sil in momentov ostanejo fizikalno smiselna.
Odgovor na prvo raziskovalno vprašanje je, da na stabilnost višine in nagib najbolj vplivajo regulacijski parametri Kh, Kv in τuser, saj neposredno določajo premik uporabnika in s tem nagibni moment. Med njimi sta najpomembnejša dušenje po vertikalni hitrosti in hitrost odziva uporabnika, saj njuno poslabšanje povzroči nihanje ali celo neumirjen odziv. Hidrodinamična parametra CLα in Cz vplivata predvsem na ravnovesno višino, velikost prehodnih pojavov in realističnost odziva. Odgovor na drugo vprašanje je, da miren in stabilen odziv ni posledica skrajne vrednosti enega parametra, temveč kompromisa med odzivnostjo in dušenjem: Kh mora biti dovolj velik za odpravljanje višinske napake, Kv mora zagotoviti ustrezno dušenje, τuser pa mora ostati dovolj majhna, da premik uporabnika ne zaostaja za spremembami stanja. Dodatno vertikalno dušenje je smiselno ohraniti zmerno, da odziv ostane fizikalno realističen.
Model ima omejitve, ki izhajajo iz uvedenih poenostavitev: velja le za fazo lebdenja, ne zajema bočne dinamike, valovanja in upada potiska s hitrostjo, parametri pa niso eksperimentalno validirani. Kljub tem omejitvam rezultati prispevajo k boljšemu razumevanju medsebojnega vpliva vzgona, upora, nagibne dinamike in regulacije višine električne deske z vodnim krilom. Uporabna vrednost modela je predvsem v možnosti sistematičnega preverjanja vpliva posameznih parametrov pred zahtevnejšimi eksperimentalnimi preizkusi ter v podpori pri izbiri regulacijskih nastavitev, ki zmanjšujejo nihanje in izboljšujejo stabilnost lebdenja. Za nadaljnje raziskave je smiselna razširitev modela na vse faze plovbe (speljevanje, prehod iz vode in pristanek), vključitev bočne dinamike in zavijanja, primerjava z metodo Runge-Kutta četrtega reda, dopolnitev regulatorja z integrirnim členom za odpravo stacionarne napake ter predvsem eksperimentalno preverjanje parametrov in rezultatov z meritvami na realni deski. Na tej podlagi bi bilo mogoče model v nadaljevanju uporabiti kot izhodišče za razvoj in preverjanje naprednejših regulacijskih algoritmov električnih desk z vodnim krilom.
LITERATURA
Arora, N., Kabdal, L. in Rajagopal, P. (2023). Design and analysis of an overwater electric hydrofoil board. V OCEANS 2023 – Limerick. IEEE. Pridobljeno na https://doi.org/10.1109/OCEANSLimerick52467.2023.10244518 [2. 7. 2026]
Finnie, A. (2023). Tuning the control systems of an electric hydrofoil watercraft. Magistrsko delo. Christchurch: University of Canterbury. Pridobljeno na https://roblab.org/theses/2023-REV-Hydrofoil-Finnie.pdf [8. 7. 2026]
Flood, Z., Potter, N., Sava, W. in Walker, T. (2021). Electric hydrofoil board. Diplomsko delo (Senior thesis). Santa Clara: Santa Clara University. Pridobljeno na https://scholarcommons.scu.edu/mech_senior/106/ [14. 7. 2026]
Fossen, T. I. (2021). Handbook of marine craft hydrodynamics and motion control (2. izd.). Hoboken: John Wiley & Sons.
Hörberg, A. (2023). Flight control system for a hydrofoil boat. Magistrsko delo. Göteborg: Chalmers University of Technology. Pridobljeno na https://hdl.handle.net/20.500.12380/306576 [29. 7. 2026]
Isaly, A., Deleon, S., Diaz, A. et al. (2020). Unmanned foil: Prototyping of a single-mast electric hydrofoil. Mandles Prize Technical Report No. 4. Gainesville: University of Florida. Pridobljeno na https://foils.org/wp-content/uploads/2020/09/4-Univ_of_FL_Mandles_Prize.pdf [4. 8. 2026]
MathWorks. (2026). MATLAB. Pridobljeno na https://www.mathworks.com/products/matlab.html [11. 8. 2026]
Matveev, K. I. (2021). Reduced-order, 6-DOF model for hydrofoil boat dynamics. V OCEANS 2021: San Diego – Porto (str. 1–6). IEEE. Pridobljeno na https://doi.org/10.23919/OCEANS44145.2021.9705998 [18. 8. 2026]
Meldrum, A. (2015). Development of GUI supported simulation software for hydrofoil craft. Magistrsko delo. Stockholm: KTH Royal Institute of Technology. Pridobljeno na https://kth.diva-portal.org/smash/get/diva2%3A917943/FULLTEXT01.pdf [23. 8. 2026]
Ogata, K. (2004). System dynamics (4. izd.). Upper Saddle River: Pearson Prentice Hall.
Speranza, D., Papa, S., Pensa, C. in Di Bernardo, R. (2024). Hydrofoil technology: Current applications and future developments for sustainable boating. V Advances in design for inclusion (Lecture Notes in Mechanical Engineering, str. 339–346). Cham: Springer Nature Switzerland. Pridobljeno na https://doi.org/10.1007/978-3-031-52075-4_38 [30. 8. 2026]